
KIẾN THỨC HAY
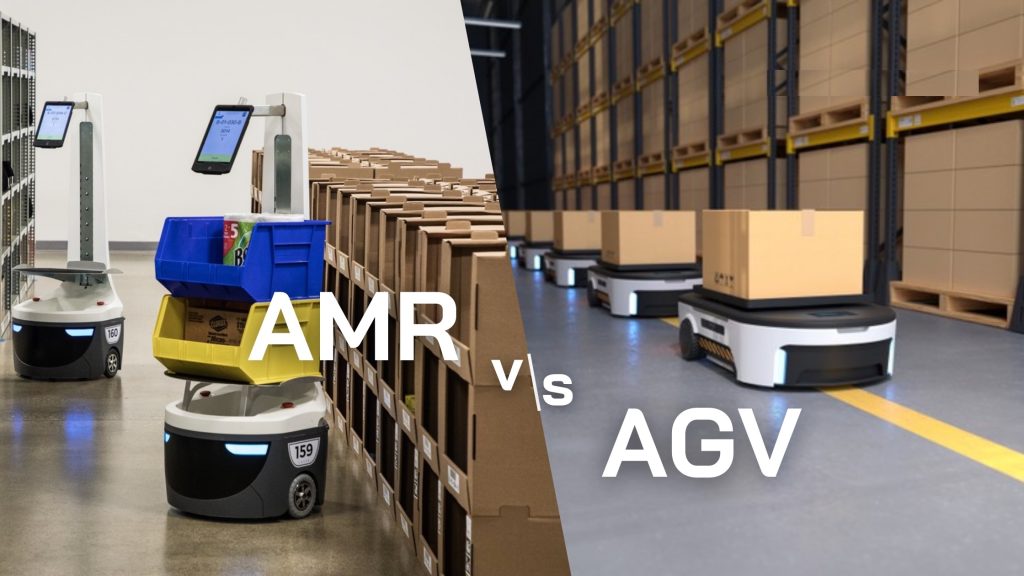
AMR và AGV – Sự khác biệt giữa 2 loại Robot tự hành phổ biến hiện nay trong sản xuất
Th9
Trong bối cảnh Công nghiệp 4.0, quá trình chuyển đổi từ nhà máy truyền thống sang nhà máy thông minh đang được nhiều doanh nghiệp sản xuất quan tâm. Sự phát triển của tự động hóa, IoT và robot công nghiệp giúp doanh nghiệp từng bước tối ưu quy trình vận hành, nâng cao năng suất và giảm sự phụ thuộc vào các công việc vận chuyển thủ công. Trong đó, robot tự hành AGV và AMR đang được ứng dụng ngày càng phổ biến trong hoạt động vận chuyển nguyên vật liệu, hàng hóa và cấp phát vật tư trong nhà máy.
Hãy cùng tìm hiểu chi tiết AMR và AGV – Sự khác biệt giữa 2 loại Robot tự hành phổ biến hiện nay trong sản xuất trong bài viết dưới đây.
Tìm hiểu robot AMR và AGV
Robot AMR
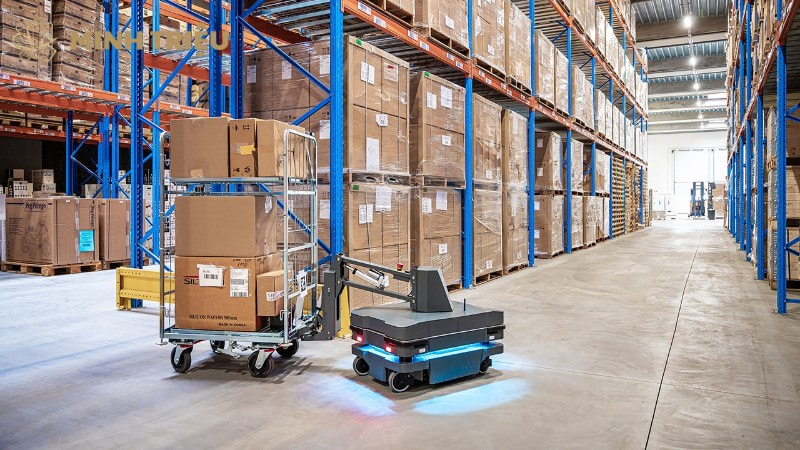
AMR (Autonomous Mobile Robot) là robot di động tự hành có khả năng nhận biết môi trường xung quanh. Xác định vị trí và chủ động lựa chọn hướng di chuyển mà không cần phụ thuộc hoàn toàn vào một tuyến đường cố định. Nhờ sự kết hợp giữa cảm biến, camera, LiDAR và các thuật toán điều hướng. AMR phát hiện vật cản, điều chỉnh lộ trình và tiếp tục thực hiện nhiệm vụ một cách linh hoạt.
Robot hoạt động trong môi trường thường xuyên có người, phương tiện hoặc vật thể thay đổi vị trí. Một trong những công nghệ quan trọng giúp AMR tự định vị và điều hướng là LiDAR kết hợp với SLAM (Simultaneous Localization and Mapping). LiDAR phát ra các tia laser để thu thập thông tin về khoảng cách đến các vật thể xung quanh. Dữ liệu này được robot sử dụng để nhận diện không gian, xây dựng bản đồ và xác định vị trí tương đối của chính nó trong môi trường.
Bên cạnh LiDAR, AMR kết hợp camera và nhiều loại cảm biến khác để tăng khả năng nhận diện môi trường. Dựa trên dữ liệu thu thập được, robot tính toán và lựa chọn tuyến đường phù hợp, thay đổi hướng đi khi gặp vật cản. Đây chính là điểm giúp AMR có tính linh hoạt cao hơn trong những nhà máy và kho hàng có layout thường xuyên thay đổi.
Robot AGV
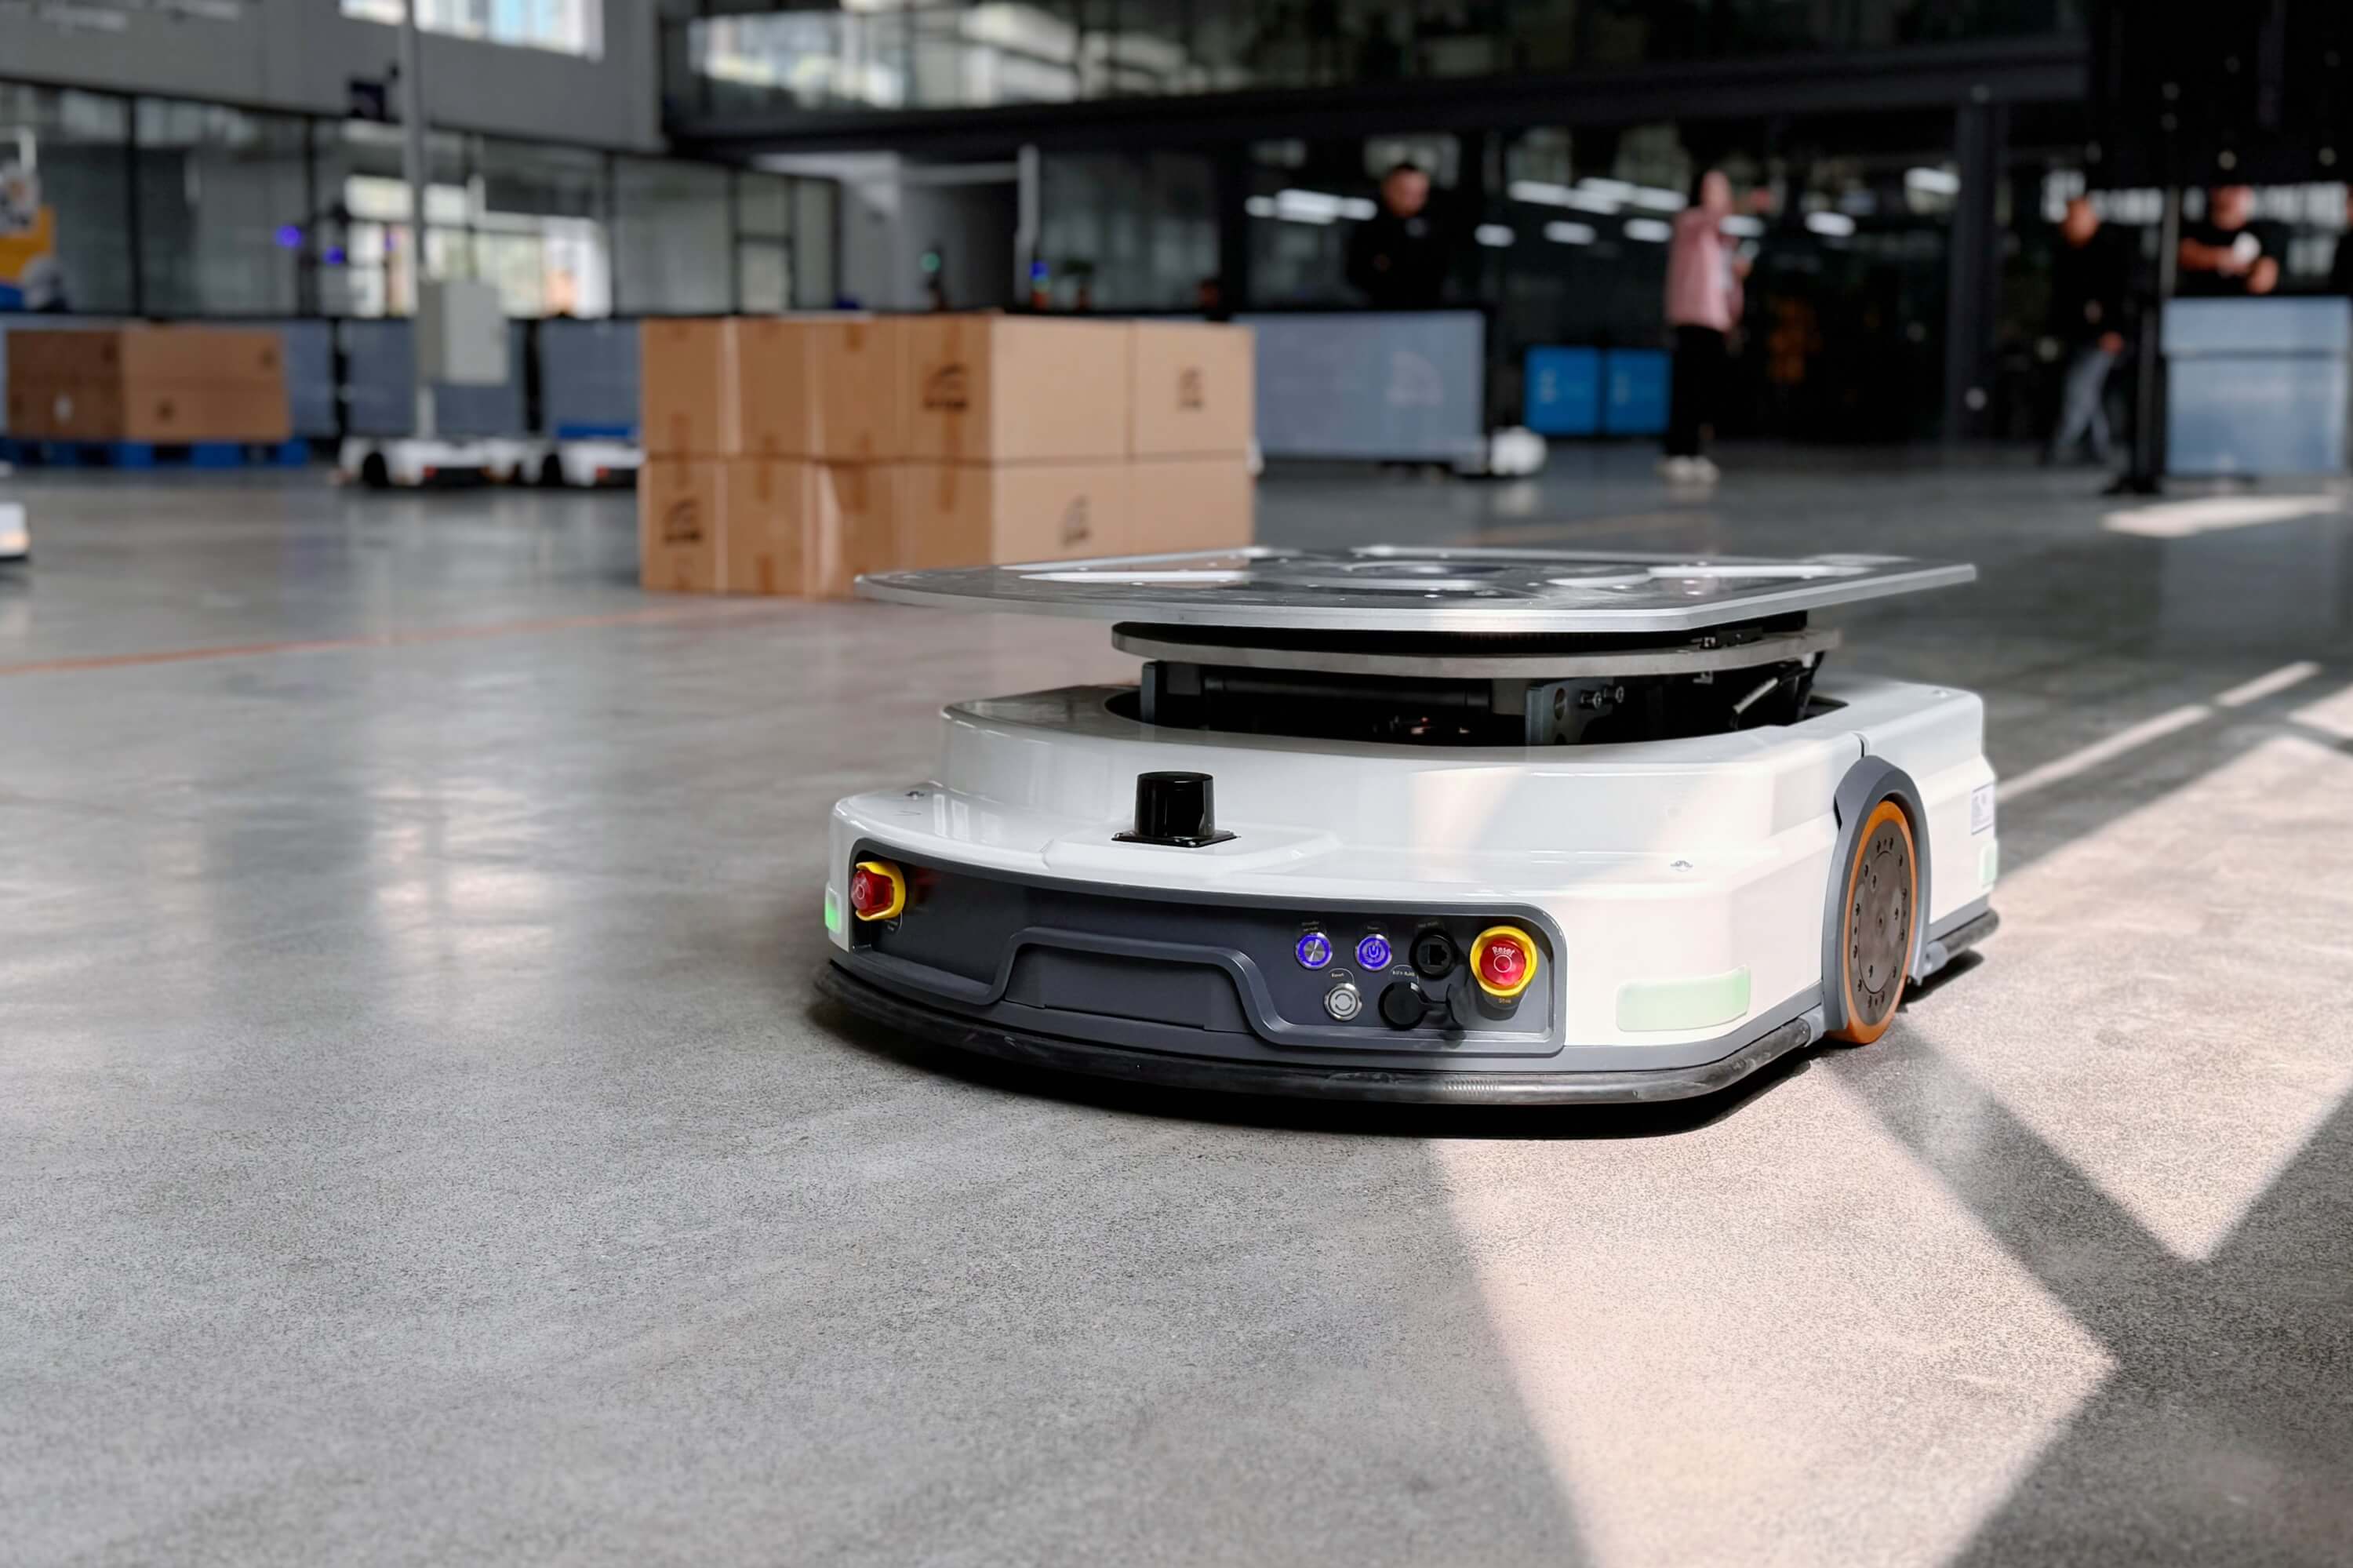
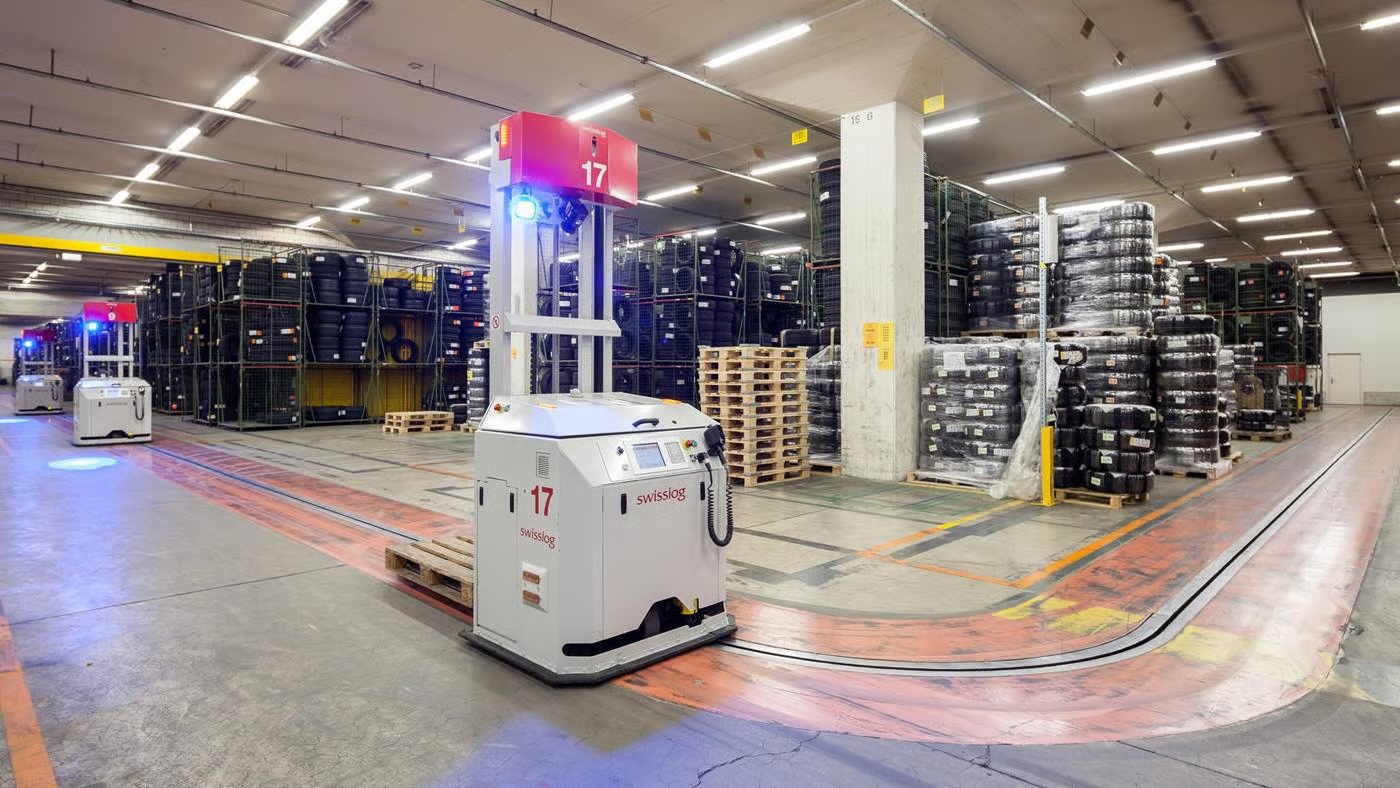
AGV (Automated Guided Vehicle) là phương tiện vận chuyển tự động được thiết kế để di chuyển nguyên vật liệu, hàng hóa hoặc sản phẩm giữa các khu vực trong nhà máy và kho. Robot vận hành theo lộ trình đã được thiết lập trước, thực hiện nhiệm vụ dựa trên chương trình điều khiển mà không cần người lái trực tiếp.
Để xác định vị trí và hướng di chuyển, AGV thường sử dụng các công nghệ dẫn đường như băng từ, vạch dẫn hướng, mã QR, dây dẫn dưới sàn hoặc hệ thống laser. Tùy vào thiết kế, robot sẽ nhận diện tín hiệu dẫn đường để bám theo tuyến và di chuyển đến đúng điểm được yêu cầu.
Nhờ khả năng vận hành theo quy trình ổn định, AGV đặc biệt phù hợp với nhà máy và kho hàng có mặt bằng ít thay đổi, tuyến vận chuyển lặp lại và nhu cầu di chuyển được xác định rõ ràng. Tuy nhiên, việc phụ thuộc vào hệ thống dẫn hướng và lộ trình được thiết lập trước khiến AGV cần được điều chỉnh hoặc bố trí lại hạ tầng khi doanh nghiệp thay đổi layout hoặc quy trình sản xuất.
Sự khác biệt giữa 2 loại Robot tự hành này là gì?
Điều hướng theo lộ trình thiết lập sẵn và khả năng tự tìm đường
AGV thường vận hành dựa trên hệ thống dẫn hướng được bố trí trước trong nhà máy hoặc kho hàng. Tùy vào từng thiết kế mà robot sử dụng băng từ, vạch dẫn đường, dây dẫn, đường ray hay là các tín hiệu định vị khác để xác định tuyến di chuyển. Trang bị cảm biến an toàn nhằm phát hiện vật cản và hạn chế nguy cơ va chạm. Khi gặp chướng ngại vật trên tuyến đường, robot dừng lại và tiếp tục nhiệm vụ sau khi lối đi được giải phóng.
Còn robot AMR sử dụng LiDAR, camera, cảm biến và các thuật toán điều hướng SLAM để nhận biết không gian và xác định vị trí trong môi trường hoạt động. Không phụ thuộc vào một tuyến dẫn đường vật lý cố định. Khi phát hiện vật cản, AMR tính toán lại lộ trình và lựa chọn hướng đi phù hợp để tiếp tục nhiệm vụ. Nhờ đó, robot có khả năng thích ứng tốt hơn với những môi trường thường xuyên xuất hiện người, phương tiện hoặc các vật thể thay đổi vị trí.
Vận hành theo nhiệm vụ cố định và khả năng thích ứng linh hoạt
AGV phù hợp với các hoạt động vận chuyển có tính lặp lại cao, trong đó điểm lấy hàng, điểm giao hàng và tuyến đường đã được xác định rõ. Khi thay đổi mô hình nhà xưởng hoặc điều chỉnh luồng vận chuyển. Cần được cập nhật lại robot để phù hợp với môi trường mới đúng hướng và chương trình vận hành.
AMR được thiết kế theo hướng linh hoạt hơn trong việc thực hiện nhiệm vụ. Một robot được cấu hình để đảm nhận nhiều công việc tại các khu vực khác nhau, đồng thời thay đổi lộ trình dựa trên tình trạng thực tế của môi trường. Thông qua phần mềm quản lý, ban quản lý thiết lập nhiệm vụ, điểm đến và thứ tự ưu tiên, từ đó hỗ trợ việc phân bổ robot theo nhu cầu vận chuyển.
Yêu cầu hạ tầng và khả năng triển khai trong nhà máy
Một trong những điểm cần lưu ý khi triển khai AGV là yêu cầu về hệ thống dẫn hướng. Do robot phải tuân theo tuyến đường được thiết lập trước, cần tính toán vị trí băng từ, dây dẫn, đường ray hoặc các thiết bị định hướng khác sao cho phù hợp với layout và luồng vận chuyển. Khi mặt bằng thay đổi, hệ thống dẫn hướng cũng có thể phải điều chỉnh theo.
Với AMR, doanh nghiệp không cần xây dựng tuyến đường vật lý cố định để robot di chuyển. Sau khi khảo sát và thiết lập bản đồ môi trường, AMR sử dụng dữ liệu từ cảm biến để xác định vị trí và lập kế hoạch di chuyển. Nhờ giảm sự phụ thuộc vào hạ tầng dẫn đường, thuận tiện hơn khi triển khai tại những khu vực có layout linh hoạt hoặc cần mở rộng, thay đổi quy trình vận hành.
Bảng so sánh sự khác biệt giữa 2 loại Robot tự hành
| Tiêu chí | AGV | AMR |
| Tên gọi | Automated Guided Vehicle | Autonomous Mobile Robot |
| Phương thức di chuyển | Di chuyển theo tuyến đường được thiết lập trước | Tự xác định và điều chỉnh lộ trình |
| Công nghệ điều hướng | Băng từ, dây dẫn, vạch dẫn đường, QR, laser… | LiDAR, camera, cảm biến và SLAM |
| Đường dẫn vật lý | Thường cần hệ thống dẫn hướng tùy công nghệ | Không cần tuyến dẫn đường vật lý cố định |
| Xử lý vật cản | Thường dừng lại khi gặp vật cản trên tuyến | Khả năng tính toán và chuyển sang hướng đi khác |
| Mức độ linh hoạt | Phù hợp với tuyến vận chuyển ổn định, ít thay đổi | Phù hợp với môi trường thường xuyên thay đổi |
| Thay đổi layout | Phải điều chỉnh hệ thống dẫn hướng và lộ trình | Cập nhật bản đồ, nhiệm vụ và lộ trình bằng phần mềm |
| Nhiệm vụ | Thích hợp với các tác vụ vận chuyển lặp lại | Đảm nhận nhiều nhiệm vụ và điểm đến khác nhau |
| Môi trường phù hợp | Nhà máy, kho hàng có luồng di chuyển cố định | Nhà máy, kho hàng có layout và luồng vận chuyển linh hoạt |
| Khả năng triển khai | Cần tính toán hạ tầng dẫn hướng ngay từ đầu | Linh hoạt hơn do ít phụ thuộc vào hạ tầng dẫn đường |
| Quản lý vận hành | Chủ yếu dựa trên tuyến đường và nhiệm vụ được lập trình | Quản lý, phân công và tối ưu nhiệm vụ thông qua phần mềm |
Giữa AMR và AGV nên dùng khi nào?
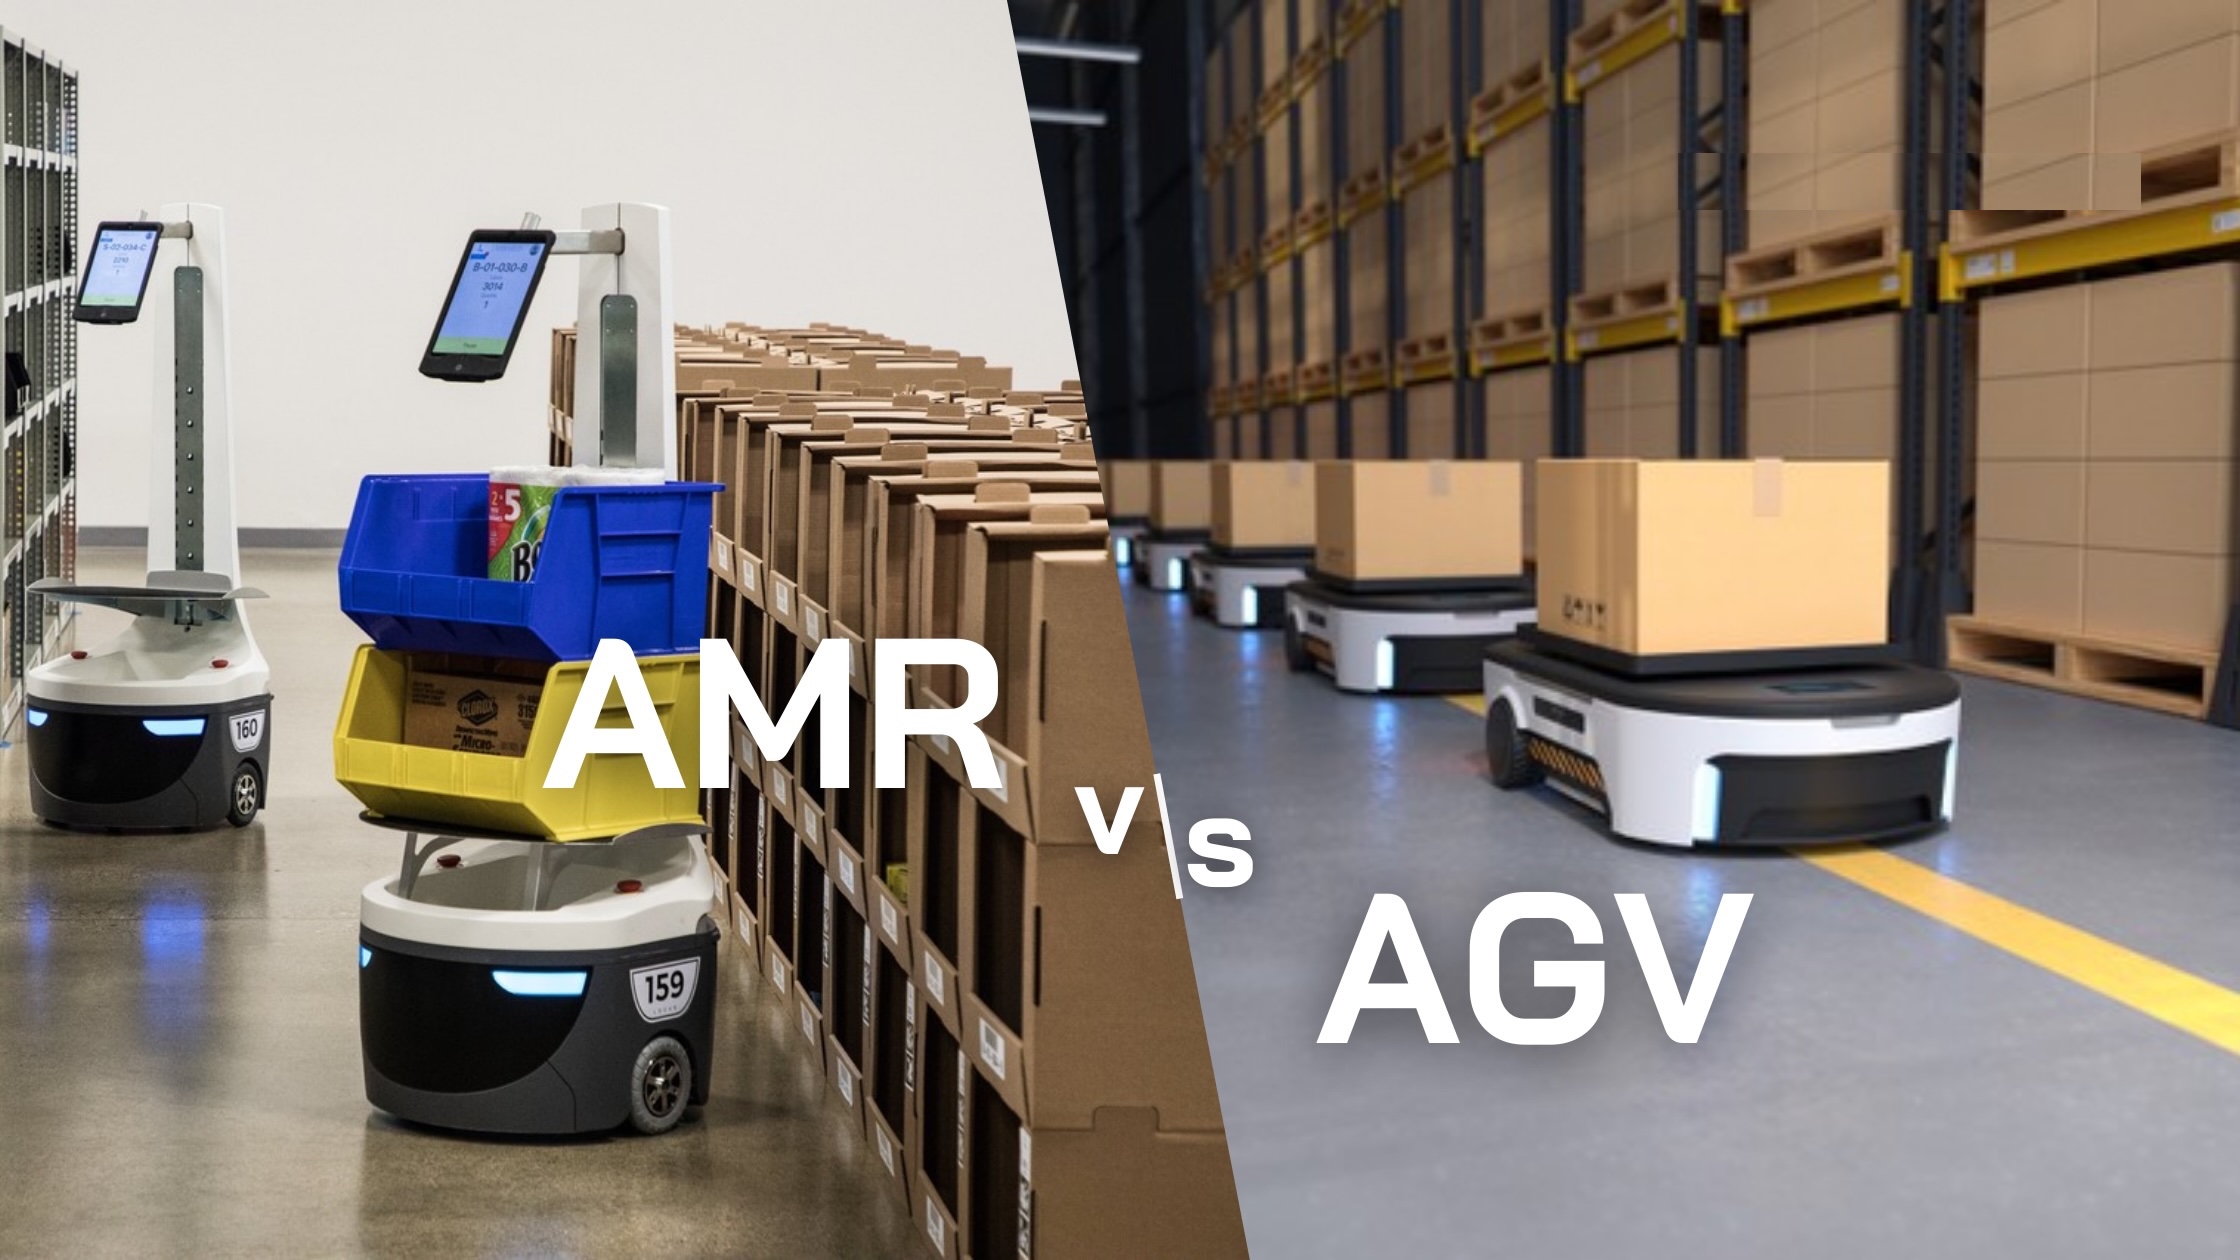
Việc lựa chọn AMR hay AGV phụ thuộc vào đặc điểm nhà máy, layout, tần suất vận chuyển và mức độ thay đổi của quy trình sản xuất. Doanh nghiệp có thể tham khảo các trường hợp sau:
Khi nào nên sử dụng AGV?
AGV phù hợp với doanh nghiệp có:
- Tuyến vận chuyển cố định, các điểm lấy và giao hàng ít thay đổi.
- Layout nhà máy hoặc kho ổn định trong thời gian dài.
- Nhu cầu vận chuyển hàng hóa, nguyên vật liệu lặp lại theo quy trình.
- Muốn tự động hóa các công việc vận chuyển có tính tiêu chuẩn cao.
- Môi trường hoạt động có ít thay đổi và có thể bố trí hệ thống dẫn hướng phù hợp.
Ví dụ, AGV có thể được sử dụng để vận chuyển nguyên vật liệu từ kho đến khu vực sản xuất theo một tuyến đường cố định, sau đó đưa thành phẩm từ dây chuyền đến khu vực tập kết.
Khi nào nên sử dụng AMR?
AMR phù hợp hơn với những môi trường cần khả năng điều hướng và thích ứng linh hoạt, chẳng hạn:
- Layout nhà máy hoặc kho thường xuyên thay đổi.
- Có nhiều người, xe nâng hoặc thiết bị cùng hoạt động trong khu vực vận chuyển.
- Tuyến đường không cố định và cần robot tự lựa chọn lộ trình.
- Doanh nghiệp có nhiều điểm lấy hàng, giao hàng và nhiệm vụ khác nhau.
- Muốn dễ dàng mở rộng hoặc thay đổi nhiệm vụ vận chuyển thông qua phần mềm.
Chẳng hạn, trong kho hàng có nhiều khu vực lấy hàng khác nhau, AMR nhận nhiệm vụ từ hệ thống quản lý, xác định vị trí cần đến và lựa chọn tuyến đường phù hợp dựa trên bản đồ và tình trạng môi trường thực tế.
Lời kết
Việc lựa chọn AMR hay AGV cần dựa trên layout nhà máy, đặc điểm quy trình vận chuyển, tần suất thay đổi và yêu cầu tự động hóa của từng doanh nghiệp. Khi được lựa chọn và triển khai phù hợp, robot tự hành hỗ trợ tối ưu hoạt động vận chuyển nội bộ, nâng cao hiệu quả vận hành và từng bước xây dựng mô hình nhà máy thông minh.
Xem thêm: Bảo trì phòng ngừa là gì? Quy trình, đặc điểm và các dạng bảo trì phòng ngừa trong sản xuất
Với kinh nghiệm trong lĩnh vực tự động hóa công nghiệp, ATPro Corp cung cấp các giải pháp robot tự hành và tích hợp hệ thống theo nhu cầu thực tế của doanh nghiệp. ATPro Corp tư vấn giải pháp AGV, AMR cũng như khả năng kết nối với các hệ thống quản lý như MES, ERP, WMS, góp phần xây dựng quy trình vận chuyển nội bộ đồng bộ và hiệu quả.
Tham khảo ngay các sản phẩm đang được bán chạy nhất tại ATPro


ATPro - Cung cấp phần mềm SCADA, MES, quản lý điện năng, hệ thống gọi số, hệ thống xếp hàng, đồng hồ LED treo tường, đồng hồ đo lưu lượng, máy tính công nghiệp, màn hình HMI, IoT Gateway, đèn tín hiệu, đèn giao thông, đèn máy CNC, bộ đếm sản phẩm, bảng LED năng suất, cảm biến công nghiệp,...uy tín chất lượng giá tốt. Được khách hàng tin dùng tại Việt Nam.
Bài viết liên quan
Sắp xếp kho hàng hóa là gì? Nguyên tắc cơ bản đến mô hình quản lý hiện đại
Trong hoạt động sản xuất, kinh doanh & phân phối, kho hàng không chỉ là [...]
Th9
DCS là gì? Tổng quan toàn diện về hệ thống điều khiển phân tán DCS
Trong các nhà máy hiện đại, đặc biệt với những ngành có quy trình sản [...]
Th9
Bảo trì phòng ngừa là gì? Quy trình, đặc điểm và các dạng bảo trì phòng ngừa trong sản xuất
Quá trình vận hành máy móc, thiết bị và hệ thống sản xuất, việc chủ [...]
Th9
Poka-yoke trong sản xuất là gì? 06 bước ứng dụng công cụ chống lỗi hiệu quả
Sai sót của con người là một trong những nguyên nhân có thể dẫn đến [...]
Th9
QA là gì? QC là gì? Sự khác nhau giữa QA và QC
Trong lĩnh vực sản xuất và quản lý chất lượng, QA và QC đều giữ [...]
Th9
4M trong sản xuất là gì? Bí quyết ứng dụng thành công 4M trong sản xuất
Trong hoạt động sản xuất, chất lượng sản phẩm & hiệu suất vận hành chịu [...]
Th9